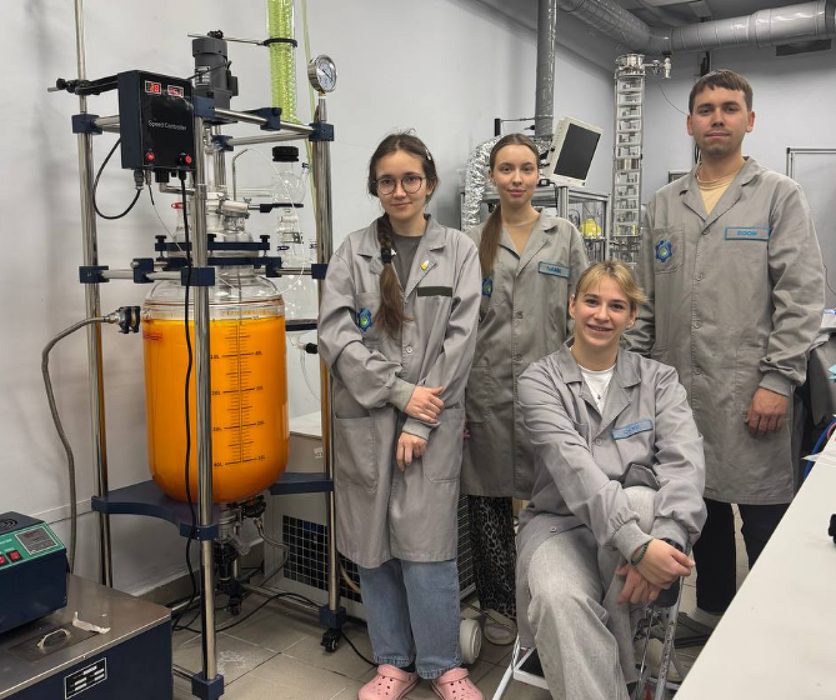
Исследователи Научного центра информационных технологий и искусственного интеллекта университета «Сириус» создали алгоритмы координации автономных устройств. Они основаны на принципах поведения живых организмов и позволяют роботам согласовывать действия без центрального пункта управления.
Главное
- Система синхронизации логического времени работает на микроконтроллерах, компактных и недорогих чипах для электронных устройств.
- Испытания на реальном оборудовании показали точность синхронизации до микросекунд.
- После потери сигнала устройства могут оперативно восстанавливать связь.
Как роботы координируются
Разработка ведется в рамках проекта «Мультиагентные технологии в робототехнических и распределенных вычислительных сложных системах». Исследователи уже создали и испытали алгоритмы для групп роботов.
Децентрализованное управление означает, что устройства согласуют действия без единого командного пункта. Такая схема позволяет сохранять работоспособность группы при перебоях связи.
Отдельная часть разработки отвечает за синхронизацию логического времени. Она позволяет нескольким устройствам согласовывать время выполнения действий с точностью до микросекунд.
Ученые изучат муравьев
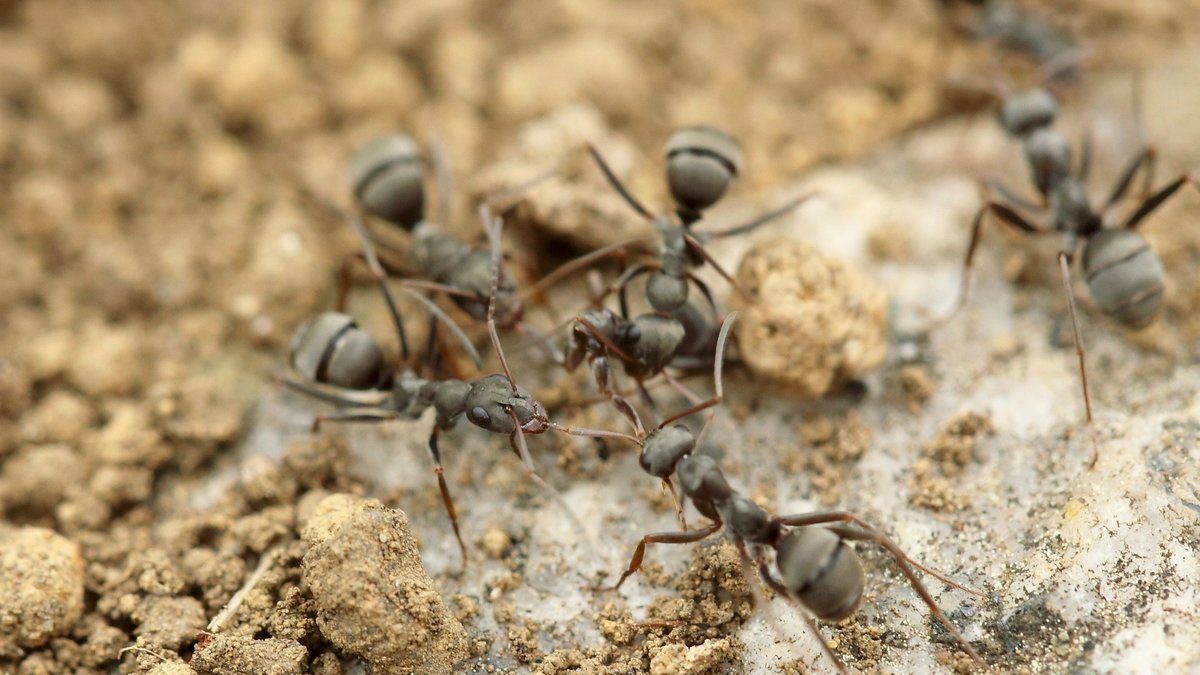
Следующим этапом специалисты намерены исследовать поведение муравьев внутри колоний. Для этого они подготовят экспериментальные установки и будут наблюдать за взаимодействием насекомых.
Ученых интересует, как муравьи координируют действия без единого руководящего центра. Также они изучат использование памяти, обмен информацией и реакцию на меняющиеся обстоятельства.
«Нас особенно интересует, как личная память, контакты между насекомыми и оставленные ими следы вместе обеспечивают переход от поиска пищи к ее регулярной доставке»
Иван Ломакин, заместитель руководителя группы Научного центра информационных технологий и искусственного интеллекта университета «Сириус».
Где хотят использовать систему
На основе наблюдений исследователи рассчитывают построить математические модели. Они должны стать основой для алгоритмов коллективного управления роботами.
Такие системы смогут самостоятельно менять способы взаимодействия в зависимости от поставленных задач и внешних условий. Среди возможных применений названы управление беспилотниками и поисково-спасательные операции.
Также технологию рассматривают для автоматизации сельскохозяйственных работ, задач в энергетике и оптимизации логистики. По описанию проекта, отсутствие единого центра управления позволит системам работать при нестабильной связи и быстрее менять поведение при изменении обстановки.
Ранее ученые уже проверили разработанную систему на реальном оборудовании. Теперь они переходят к изучению принципов взаимодействия муравьев и созданию математических моделей на основе этих наблюдений.